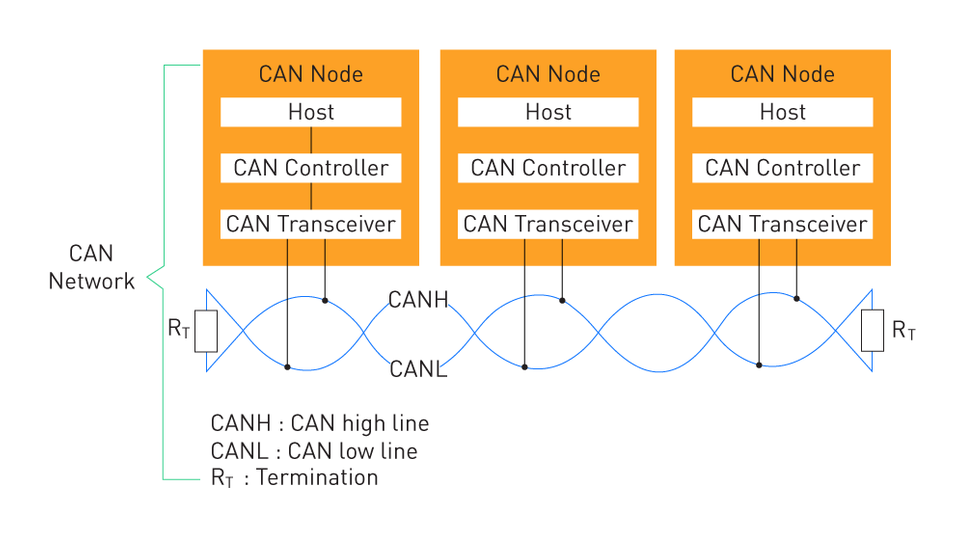
Der CAN-Bus (Controller Area Network) ist ein serielles Kommunikationssystem, das vor allem Steuergeräte miteinander verbindet. Bosch begann 1983 mit der Entwicklung; 1986 wurde CAN öffentlich vorgestellt. Intel gehörte zu den frühen beteiligten Halbleiterherstellern und stellte 1987 einen ersten CAN-Controller bereit. Ziel war die leistungsfähige Vernetzung elektronischer Steuergeräte im Fahrzeug, um neue Funktionen zu ermöglichen und den Verkabelungsaufwand zu begrenzen. CAN ist in der Normenreihe ISO 11898 international standardisiert. Diese beschreibt insbesondere die Datenverbindung und physikalische Übertragung, also die unteren Schichten des ISO/OSI-Referenzmodells. CAN wird neben Kraftfahrzeugen auch in anderen Automatisierungsanwendungen eingesetzt.